Python · Robotics · Physical AI · Data Platform · Open Source
Mosaico
Lavoro di contribuzione su una piattaforma dati open per robotica e AI fisica.
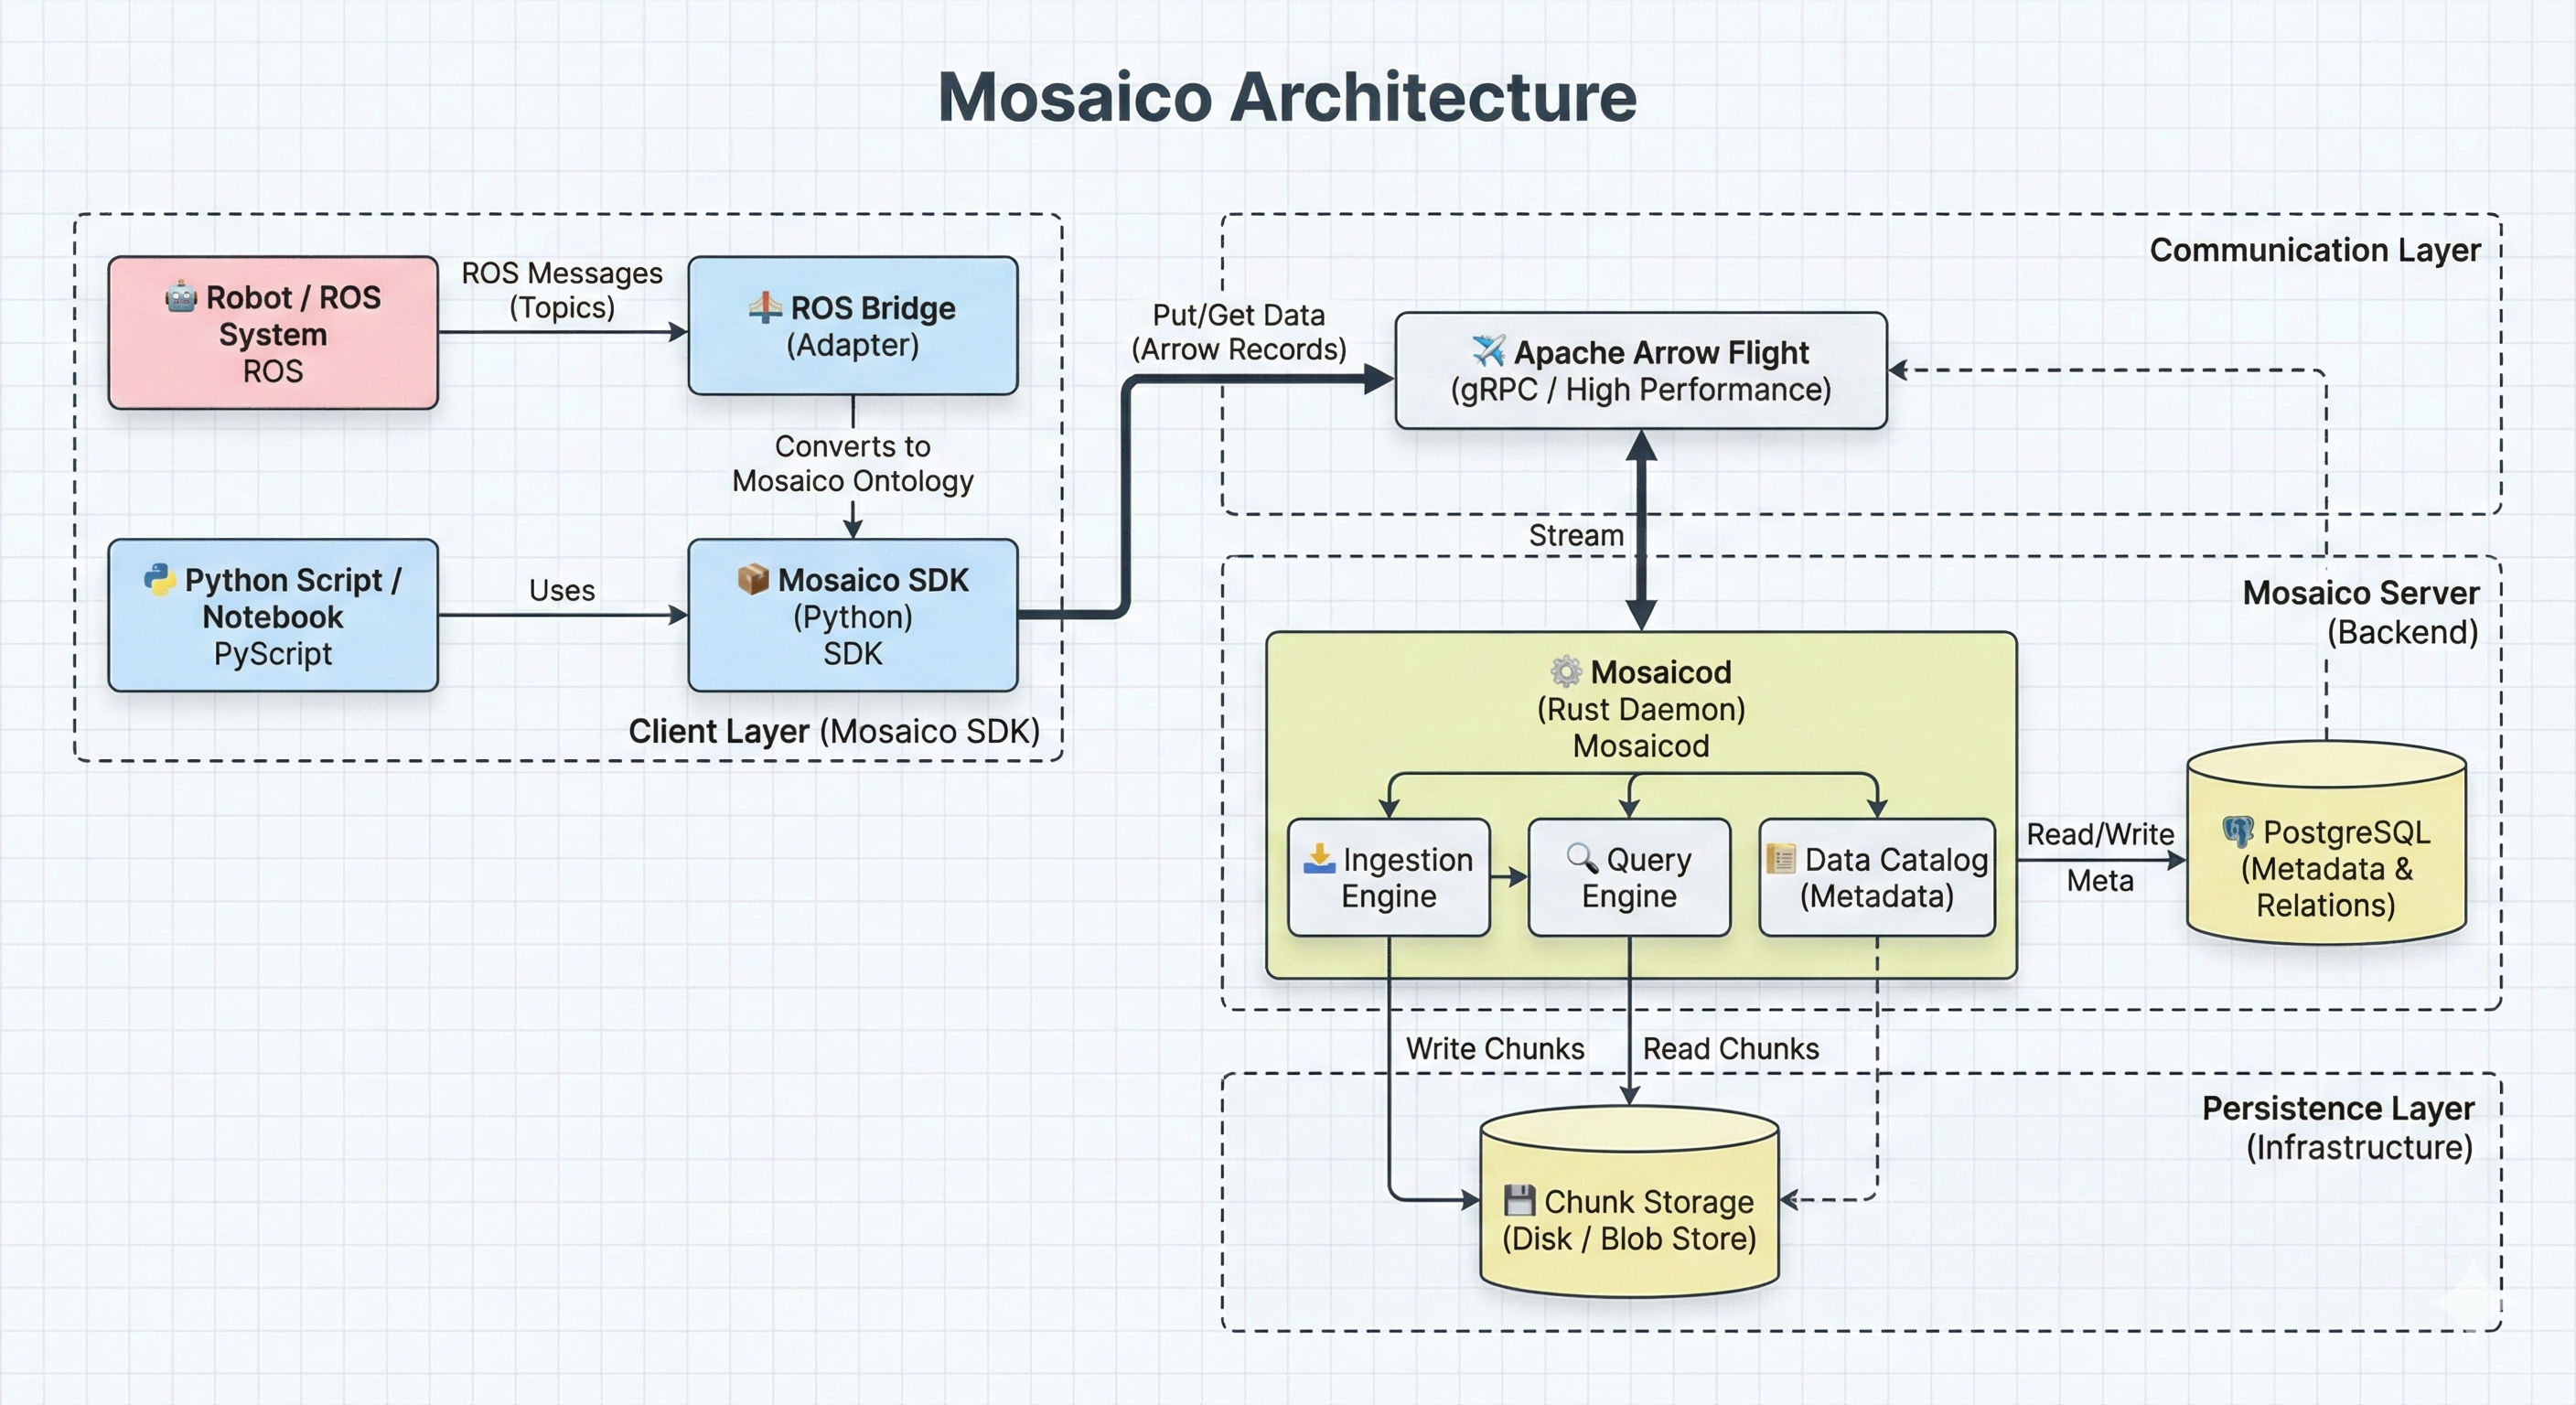
Un case study orientato alla contribuzione su confini di workflow, ergonomia per sviluppatori e superfici di integrazione di piattaforma dati in Mosaico.
Perché esiste
I sistemi di robotica e physical-AI sono allo stesso tempo ambienti di ricerca e candidati alla produzione. I team hanno bisogno di iterazione veloce, ma anche di dataset riproducibili, job affidabili e interfacce che reggano quando più ingegneri iniziano a dipenderne. Mosaico è interessante proprio perché deve servire entrambe le modalità senza collassare in nessuna delle due.
Centro tecnico
Il lavoro di contribuzione sta ai confini dell'integrazione: contratti SDK e backend, comportamento della CI, ergonomia delle query e i punti in cui l'orchestrazione deve restare debug-friendly per l'ingegnere successivo. Ogni PR mira a una giuntura in cui il codice di piattaforma incontra workflow di robotica reali e disordinati, i posti dove le astrazioni di comodo perdono di più.
Prove correnti
La cronologia visibile delle contribuzioni cade sui confini di workflow che decidono se una piattaforma dati per robotica resta usabile tra team: affidabilità della CI, ergonomia delle query e compatibilità SDK-server. Il case study tratta il lavoro di contribuzione come modo per imparare una piattaforma dall'interno, non come riassunto distaccato.